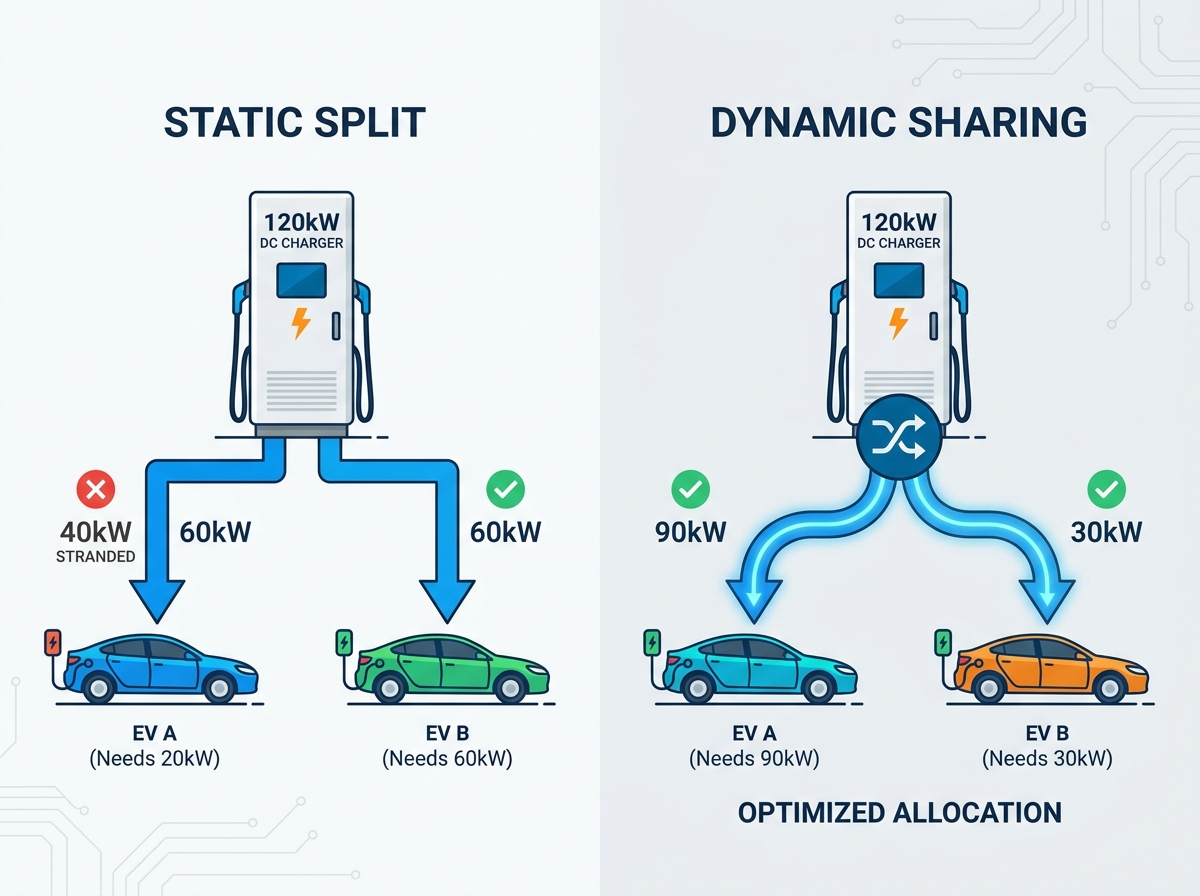
বাণিজ্যিক ইভি আন্তঃগাঁথনি স্থাপন কৰিলে প্ৰায়ে কঠিন চিলিঙত খুন্দা মাৰে। পৰিকল্পনাকাৰীসকলে গ্ৰীডৰ ক্ষমতাৰ বাধা আৰু কঠোৰ চুইচগিয়াৰ সীমাৰ সন্মুখীন হয়। একাধিক স্বতন্ত্ৰ ষ্টেচনৰ বাবে ট্ৰেঞ্চিং কৰাটো অবিশ্বাস্যভাৱে ব্যয়বহুল। আপুনি হয়তো ডাঙৰ ইউটিলিটি উন্নয়নসমূহত প্ৰচুৰ বিনিয়োগ কৰিব নিবিচাৰিব। ইয়াৰ পৰিবৰ্তে, চাইট হ'ষ্ট আৰু ফ্লীট অপাৰেটৰসকলে সঘনাই ডুৱেল-আউটলেট আৰ্কিটেকচাৰসমূহৰ মূল্যায়ন কৰে। এই দক্ষ বিন্যাসসমূহে আপোনাৰ বৰ্তমানৰ বৈদ্যুতিক ক্ষমতা সৰ্বাধিক কৰে। এই প্ৰযুক্তিটো বুজাটো দীৰ্ঘম্যাদী সফলতাৰ বাবে একেবাৰেই গুৰুত্বপূৰ্ণ। আপুনি সঠিকভাৱে জানিব লাগিব যে কেনেকৈ ক ডুৱেল-আউটলেট ডিচি চাৰ্জাৰে ডিচি চাৰ্জিং সঁজুলি
কী টেকএৱেজ
ডাইনামিক অভাৰ ষ্টেটিক: আধুনিক ডুৱেল-আউটলেট ডিচি চাৰ্জাৰসমূহে ডাইনামিক পাৱাৰ শ্বেয়াৰিং (ডিপিএছ)ক অগ্ৰাধিকাৰ দিয়ে, প্ৰতিখন বাহনৰ ৰিয়েল-টাইম ষ্টেট অৱ চাৰ্জ (SoC)ৰ ওপৰত ভিত্তি কৰি কিলোৱাট আবণ্টন কৰে, কঠিন ৫০/৫০ বিভাজনৰ পৰিৱৰ্তে।
হাৰ্ডৱেৰ দক্ষতা: এটা শক্তি কেবিনেটৰ পৰা দুটা ডিচপেন্সাৰ চলালে সংস্থাপনৰ খৰচ, ট্ৰেঞ্চিং, আৰু গ্ৰীড সংযোগৰ মাচুল যথেষ্ট হ্ৰাস পায়।
বিএমএছ যোগাযোগ: বুদ্ধিমত্তাসম্পন্ন শক্তি ৰুটিং চাৰ্জাৰ আৰু বাহনসমূহৰ বেটাৰী ব্যৱস্থাপনা ব্যৱস্থা (বিএমএছ)ৰ মাজত অবিৰত ডাটা হেণ্ডশ্বেকৰ ওপৰত নিৰ্ভৰ কৰে।
ROI মূল্যায়ন কৰা: এটা ডুৱেল-আউটলেট ব্যৱস্থাৰ প্ৰকৃত মূল্য কেৱল শীৰ্ষ কিলোৱাট উৎপাদন নহয়, ছাইট ব্যৱহাৰৰ হাৰ আৰু ইউটিলিটি শীৰ্ষ-চাহিদা চাৰ্জৰ পৰিহাৰৰ দ্বাৰা জুখিব পাৰি।
ডুৱেল-আউটলেট ডিচি চাৰ্জিং সঁজুলিৰ বাবে ব্যৱসায়িক ক্ষেত্ৰ
একক-পৰ্ট চাৰ্জাৰ স্থাপন কৰিবলৈ প্ৰতিটো পাৰ্কিং ষ্টলৰ বাবে নিৰ্দিষ্ট চাৰ্কিটৰ প্ৰয়োজন হয়। এই পৰম্পৰাগত পদ্ধতিৰ ফলত আন্তঃগাঁথনিৰ খৰচ দ্ৰুতগতিত বৃদ্ধি পায়। আপুনি ডাঠ তাঁৰৰ গেজ, ডাঙৰ কনডুইট, আৰু বিশাল ব্ৰেকাৰ পেনেলৰ বাবে ধন দিব লাগিব। চাইট হ'ষ্টসমূহে প্ৰায়ে আৱিষ্কাৰ কৰে যে তেওঁলোকৰ বৰ্তমানৰ ট্ৰেন্সফৰ্মাৰে অনুৰোধ কৰা লোড নিয়ন্ত্ৰণ কৰিব নোৱাৰে। দহটা পাৰ্কিং ষ্টল থকা ঠাইত দহটা স্বতন্ত্ৰ হাই-ভল্টেজ ৰানৰ প্ৰয়োজন হ’ব। এই ডিজাইনটোৱে পুৰণি সুবিধাসমূহত কেৱল ভালদৰে স্কেল নকৰে। ইউটিলিটি উন্নীতকৰণে প্ৰকল্পসমূহক কেইবামাহো পিছুৱাই নিব পাৰে।
ডুৱেল-আউটলেট ব্যৱস্থাই ইয়াক প্ৰত্যক্ষভাৱে সমাধান কৰে। ইহঁতে এটা কেন্দ্ৰীভূত শক্তি মডিউল কেবিনেটৰ কাষত এটা উচ্চ ক্ষমতাসম্পন্ন বৰ্তনীৰ লিভাৰেজ কৰে। এই চতুৰ স্থাপত্যই একেলগে দুটা কাষৰীয়া পাৰ্কিং বে’ক সেৱা আগবঢ়ায়। আপুনি মাত্ৰ এবাৰহে ট্ৰেঞ্চ কৰে। আপুনি মাত্ৰ এটা মূল শক্তি ফিড টানে। ইয়াৰ ফলত আপোনাৰ আগধন মূলধনী ব্যয় বহু পৰিমাণে হ্ৰাস পায়। তাৰ পিছত কেন্দ্ৰীভূত মন্ত্ৰীসভাই স্মাৰ্ট ডিচপেচাৰ হিচাপে কাম কৰে। ই শক্তিক বাহনৰ প্ৰয়োজন হোৱা ঠাইত সঠিকভাৱে ৰাউট কৰে।
আমি এটা সফল নিয়োগ কেনেকৈ জুখিম? আমি কেইটামান জটিল সফলতাৰ মাপকাঠী মূল্যায়ন কৰোঁ:
প্ৰতি পৰ্টে কম CapEx: আন্তঃগাঁথনি অংশীদাৰী কৰিলে প্ৰতিটো চাৰ্জিং বেত ভৌতিক সংস্থাপনৰ খৰচ হ্ৰাস পায়।
সৰ্বাধিক হাৰ্ডৱেৰ ব্যৱহাৰ: এটা ডুৱেল-পৰ্ট চিস্টেমে চাৰ্জাৰৰ নিষ্ক্ৰিয় সময় হ্ৰাস কৰে। যদি এটা বে খালী হয়, আনটো বেই সম্পূৰ্ণ হাৰ্ডৱেৰ ক্ষমতা ব্যৱহাৰ কৰিব পাৰে ।
ইউটিলিটি চাহিদা ব্যৱস্থাপনা: স্মাৰ্ট ৰাউটিঙে ব্যয়বহুল ইউটিলিটি পিক-ডিমাণ্ড থ্ৰেছহোল্ড ট্ৰিগাৰ কৰাটো এৰাই চলিছে। ই মুঠ সুবিধা ড্ৰ’ক পেনাল্টি স্তৰৰ তলত ৰাখে।
মূল শক্তি অংশীদাৰী স্থাপত্য: স্থিতিশীল বনাম গতিশীল আবণ্টন
হাৰ্ডৱেৰ ডিজাইনাৰসকলে বিদ্যুৎ বিতৰণৰ বাবে দুটা প্ৰাথমিক পদ্ধতি ব্যৱহাৰ কৰে। পুৰণি ডিজাইনসমূহ ষ্টেটিক নিয়মৰ ওপৰত নিৰ্ভৰশীল। আধুনিক ব্যৱস্থাপ্ৰণালীসমূহে গতিশীল ৰাউটিং মেট্ৰিচ ব্যৱহাৰ কৰে। যিকোনো হাৰ্ডৱেৰ কিনাৰ আগতে আপুনি পাৰ্থক্যটো বুজিব লাগিব।
ষ্টেটিক শক্তি বিভাজন (নিৰ্দিষ্ট আবণ্টন)
এটা স্থিতিশীল বিভাজনে কঠিন গাণিতিক বিভাজন হিচাপে কাম কৰে। দুটা ইভি সংযোগ হ’লে ই মুঠ আউটপুট স্থায়ীভাৱে আধালৈ হ্ৰাস কৰে। কল্পনা কৰক যে আপোনাৰ হাতত ১২০ কিলোৱাটৰ চাৰ্জাৰ আছে। যেতিয়া দুখন বাহন প্লাগ ইন হয়, তেতিয়া আভ্যন্তৰীণ ৰিলেসমূহে প্ৰতিটো বন্দৰত হুবহু ৬০ কিলোৱাট লক কৰে। এই ব্যৱস্থাৰ বাবে সৰল আভ্যন্তৰীণ উপাদানৰ প্ৰয়োজন। আপুনি ইয়াক বেছিভাগেই পুৰণি মডেল বা বাজেট-টায়াৰ সঁজুলিত পায়।
মূল অসুবিধাটো হ’ল তীব্ৰ অদক্ষতা। ধৰি লওক ক বাহনখন প্ৰায় ভৰ্তি বেটাৰী লৈ আহিছে। ই হয়তো মাত্ৰ ২০ কিলোৱাটহে গ্ৰহণ কৰিব। ষ্টেটিক চিষ্টেমে এতিয়াও সেই বন্দৰৰ বাবে ৬০ কিলোৱাট সংৰক্ষণ কৰি ৰাখিছে। প’ৰ্ট এত বাকী ৪০ কিলোৱাট আৱদ্ধ হৈ পৰে। বাহন খক হয়তো ১০০ কিলোৱাটৰ অতি প্ৰয়োজন হ’ব পাৰে, কিন্তু ই ৬০ কিলোৱাটৰ সীমাত লক হৈ আছে। আপুনি বহুমূলীয়া সময় আৰু মূল্যৱান ছাইটৰ ক্ষমতা নষ্ট কৰে।
গতিশীল শক্তি অংশীদাৰী (মেট্ৰিক্স ৰাউটিং)
গতিশীল শক্তি অংশীদাৰিত্বই আৱদ্ধ ক্ষমতা সমস্যা সমাধান কৰে। ই উন্নত মেট্ৰিক্স ৰাউটিং ব্যৱহাৰ কৰে। কেবিনেটৰ ভিতৰত অভিযন্তাসকলে সৰু সৰু শক্তি মডিউলবোৰক একেলগে গোট খুৱাই লয়। অভ্যন্তৰীণ কন্টাক্টৰসমূহে গতিশীলভাৱে এই মডিউলসমূহক বাস্তৱ-সময়ৰ চাহিদাৰ ওপৰত ভিত্তি কৰি সক্ৰিয় পৰ্টসমূহলে সলনি কৰে। চাৰ্জাৰে প্ৰতিখন বাহনৰ প্ৰকৃততে কি প্ৰয়োজন সেই বিষয়ে অহৰহ মূল্যায়ন কৰে।
সুবিধাটো হ’ল প্ৰচণ্ড দক্ষতা। ১২০ কিলোৱাটৰ উদাহৰণটো পুনৰ চাওঁ আহক। বাহন A সংযোগ আৰু প্ৰয়োজন 90kW। বাহন B সংযোগ আৰু প্ৰয়োজন 30kW। গতিশীল মেট্ৰিক্সে প্ৰতিটো প্লাগলৈ সঠিক প্ৰয়োজনীয় শক্তি ৰুট কৰে। শূন্য ক্ষমতা অচল হৈ বহি থাকে। ইয়াৰ ফলত গ্ৰাহকৰ অভিজ্ঞতা উন্নত হয়। আপোনাৰ পাৰ্কিং লটত ড্ৰাইভাৰসকলে কম সময় ৰৈ থাকে।
সূচী ১: মূল শক্তি অংশীদাৰী স্থাপত্যৰ তুলনা
বৈশিষ্ট্য
ষ্টেটিক শক্তি বিভাজন
গতিশীল শক্তি অংশীদাৰী (DPS)
আবণ্টন পদ্ধতি
কঠিন ৫০/৫০ বিভাগ
বাস্তৱ সময়ৰ চাহিদা-ভিত্তিক ৰুটিং
আৱদ্ধ ক্ষমতা
উচ্চ (অব্যৱহৃত কিলোৱাট আৱৰ্জনা)
শূন্য (সকলো উপলব্ধ শক্তি ব্যৱহাৰ কৰা হৈছে)
হাৰ্ডৱেৰ জটিলতা
কম (সৰল ৰিলে)
উচ্চ (মেট্ৰিক্স কন্টাক্টৰ আৰু চফ্টৱেৰ)
আদৰ্শ ব্যৱহাৰৰ ক্ষেত্ৰ
ৰাতিটোৰ ভিতৰতে চাৰ্জ কৰা ইউনিফৰ্ম ফ্লীট
বিভিন্ন ধৰণৰ বাহনৰ সৈতে ৰাজহুৱা ষ্টেচন
ডাইনামিক লোড বেলেন্সিং কেনেকৈ কাৰ্যকৰী হয়
আভ্যন্তৰীণ বলবিজ্ঞান বুজিলে পৰিকল্পনাকাৰীসকলে চাইটৰ বিন্যাসসমূহ অনুকূল কৰাত সহায় কৰে। উঃ ডুৱেল-আউটলেট ডিচি চাৰ্জাৰে
ইয়াত গতিশীল অংশীদাৰী ক্ৰম কেনেকৈ উন্মোচিত হয়:
প্ৰাৰম্ভিক হেণ্ডশ্বেক: এটা ইভি কেবলৰ সৈতে সংযোগ কৰে। চাৰ্জাৰে তৎক্ষণাত বাহনখনৰ বেটাৰী মেনেজমেণ্ট চিষ্টেম (বিএমএছ)ৰ সৈতে যোগাযোগ স্থাপন কৰে। ই সৰ্বোচ্চ গ্ৰহণযোগ্য চাৰ্জৰ হাৰ আৰু বৰ্তমানৰ চাৰ্জৰ অৱস্থা (SoC) নিৰ্ধাৰণ কৰে।
চাৰ্জ কাৰ্ভৰ বাস্তৱতা নিৰীক্ষণ কৰা: বেটাৰীসমূহে একে হাৰত চাৰ্জ নকৰে। বেটাৰী এটা ৮০% ৰ ওপৰত ভৰোৱাৰ লগে লগে ইয়াৰ চাৰ্জ গ্ৰহণৰ হাৰ তীব্ৰভাৱে হ্ৰাস পায়। ইয়াৰ ফলত বেটাৰীৰ কোষবোৰ তাপৰ ক্ষতিৰ পৰা ৰক্ষা পৰে। চাৰ্জাৰে এই মন্থৰতা সক্ৰিয়ভাৱে নিৰীক্ষণ কৰে।
বাস্তৱ সময়ৰ পুনৰ আবণ্টন: চাহিদা হ্ৰাস পোৱাৰ প্ৰতি ব্যৱস্থাটোৱে প্ৰতিক্ৰিয়া প্ৰকাশ কৰে। কল্পনা কৰক যে বাহন A এ 80% SoC লাভ কৰে আৰু 35kW লৈকে থ্ৰ'টল কৰে। তাৰ পিছত বাহন B 10% SoC ত প্লাগ ইন হয়। খ বাহনখনে সৰ্বাধিক শক্তিৰ দাবী কৰে। চাৰ্জাৰৰ অভ্যন্তৰীণ কন্টাক্টৰসমূহে তৎক্ষণাত মুক্ত-আপ শক্তি মডিউলসমূহক পৰ্ট A ৰ পৰা পৰ্ট B লৈ পুনৰায় ৰাউট কৰে। সিহঁতে এইটো কৰে কোনো সক্ৰিয় অধিবেশনত বাধা নিদিয়াকৈ।
ফাৰ্ষ্ট-ইন, ফাৰ্ষ্ট-আউট (FIFO) অগ্ৰাধিকাৰ: কিছুমান অপাৰেটৰে নিয়ম-ভিত্তিক হাইৰাৰ্কি পছন্দ কৰে। আধুনিক ফাৰ্মৱেৰে চাইট হ'ষ্টসমূহক প্ৰথমে অহা বাহনখনক অগ্ৰাধিকাৰ দিবলৈ অনুমতি দিয়ে। ইয়াৰ ফলত বাহন A এ নিজৰ লক্ষ্য SoC ত দ্ৰুতভাৱে আঘাত কৰাটো নিশ্চিত হয়। তেতিয়াহে ব্যৱস্থাটোৱে গধুৰ শক্তি দ্বিতীয়খন বাহনলৈ ডাইভাৰ্ট কৰে।
সূচী ২: মিনিট-বাই-মিনিট শক্তি পুনৰ আবণ্টনৰ পৰিস্থিতি (১৫০ কিলোৱাট মুঠ ক্ষমতা)
সময়
বাহন A (SoC)
বাহন A শক্তি
বাহন বি (SoC)
বাহন খ শক্তি
০:০০ বজাত
২০%
১৫০কিলোৱাট (সৰ্বোচ্চ)
সংযোগ কৰা হোৱা নাই
০কিলোৱাট
০:১৫
৫০%
১২০কিলোৱাট
১০% (মাত্ৰ প্লাগ ইন কৰা হৈছে)
30kW (বাকী থকা)
০:৩০ বজাত
৮০%
৪০কিলোৱাট (থ্ৰ'টল)
৩০%
110kW (পুনৰ আবণ্টিত)
০:৪৫
১০০% (সমাপ্ত)
০কিলোৱাট
৬০%
150kW (সম্পূৰ্ণ প্ৰৱেশ)
আপোনাৰ চাইটৰ বাবে ডুৱেল-আউটলেট ডিচি চাৰ্জাৰসমূহৰ মূল্যায়ন কৰা
সঠিক হাৰ্ডৱেৰ বাছনি কৰিবলৈ সাৱধানে পৰিদৰ্শনৰ প্ৰয়োজন। সকলো ফাষ্ট চাৰ্জাৰে চাপৰ অধীনত সমানে ভাল কাম নকৰে। আপোনাৰ পৰৱৰ্তী মূল্যায়ন কৰাৰ সময়ত ডিচি চাৰ্জিং সঁজুলি
শক্তি মডিউল গ্ৰেনুলেৰিটি
সৰু, মডিউলাৰ পাৱাৰ ব্লকৰ সৈতে পেক কৰা ইউনিটসমূহ বিচাৰক। কিছুমান নিৰ্মাতাই ১৫ কিলোৱাট বা ৩০ কিলোৱাট মডিউল ব্যৱহাৰ কৰে। সৰু মডিউলসমূহে অতি নিখুঁত শক্তি স্লাইচিঙৰ অনুমতি দিয়ে। যদি এটা চাৰ্জাৰে বৃহৎ ৬০ কিলোৱাট মডিউল ব্যৱহাৰ কৰে, তেন্তে ই দক্ষতাৰে শক্তি ভাগ-বতৰা কৰিব নোৱাৰে। ই কেৱল ৬০ কিলোৱাটৰ টুকুৰাতহে শক্তি হেণ্ড অফ কৰিব পাৰে। সৰু গ্ৰেনুলেৰিটিয়ে মেট্ৰিক্স ৰাউটিং চিস্টেমক অধিক নমনীয়তা দিয়ে।
শীতল আন্তঃগাঁথনি
স্থায়ী উচ্চ-আউটপুট শ্বেয়াৰিঙে অবিশ্বাস্য পৰিমাণৰ তাপৰ সৃষ্টি কৰে। ব্যস্ত ঠাইৰ বাবে সক্ৰিয় শীতল কৰাটো আলোচনাৰযোগ্য নহয়। তৰল-শীতল কেবল বনাম প্ৰামাণিক বায়ু-শীতল কেবল সাৱধানে মূল্যায়ন কৰক। তৰল শীতলতাই পাতল, লঘু কেবলৰ অনুমতি দিয়ে। ইয়াৰ ফলত ব্যৱহাৰকাৰীৰ অভিগম্যতা বহু পৰিমাণে উন্নত হয়। আপোনাৰ শীতল পছন্দ আপোনাৰ উদ্দেশ্যপ্ৰণোদিত ব্যৱহাৰৰ হাৰ আৰু নিৰ্দিষ্ট আঞ্চলিক জলবায়ুৰ ওপৰত ভিত্তি কৰক।
সংযোগকাৰী বিন্যাসসমূহ
বৰ্তমান সমগ্ৰ উদ্যোগটোত মানকৰণৰ পৰিৱৰ্তন ঘটিছে। আপোনাৰ এককে আপোনাৰ ব্যৱহাৰকাৰীসকলৰ বাবে প্ৰয়োজনীয় ভৌতিক প্ৰামাণিকসমূহ সমৰ্থন কৰাটো নিশ্চিত কৰক। বহুতো ফ্লীট অপাৰেটৰক এতিয়াও ডুৱেল চিচিএছ লেআউটৰ প্ৰয়োজন হয়। কিন্তু ৰাজহুৱা নেটৱৰ্কসমূহে সঘনাই NACS/CCS সংমিশ্ৰণৰ অনুৰোধ কৰে। বিনিময়যোগ্য সংযোগকাৰী কেবুলসমূহ নিৰ্ব্বাচন কৰিলে আপোনাৰ ব্যয়বহুল হাৰ্ডৱেৰ বিনিয়োগ ভৱিষ্যত-প্ৰমাণ হয়।
অ'চিপিপি কম্প্লাইয়েন্স
চফ্টৱেৰ লক-ইন কাৰ্য্যকৰী নমনীয়তা ধ্বংস কৰে। হাৰ্ডৱেৰ মুক্ত চাৰ্জ পইন্ট প্ৰটোকল (OCPP) 1.6J বা 2.0.1 ত চলি আছে পৰীক্ষা কৰক । এই গুৰুত্বপূৰ্ণ প্ৰামাণিকাই নিশ্চিত কৰে যে আপুনি তৃতীয়-পক্ষ বেকএণ্ড চফ্টৱেৰ ব্যৱহাৰ কৰিব পাৰে। আপুনি অধিবেশনসমূহ নিৰৱচ্ছিন্নভাৱে নিৰীক্ষণ কৰিব পাৰে আৰু শক্তি-অংশীদাৰী প্ৰাচলসমূহ টুইক কৰিব পাৰে। আপুনি কেতিয়াও মূল নিৰ্মাতাৰ মালিকানাধীন নেটৱৰ্কৰ সৈতে আবদ্ধ হৈ নাথাকে।
ৰূপায়ণৰ বাস্তৱতা আৰু অনুসৰণ অন্ধ স্থান
আনকি উত্তম হাৰ্ডৱেৰেও সংগ্ৰাম কৰে যদি ভুলকৈ সংস্থাপন কৰা হয়। ছাইট প্লেনাৰসকলে স্থানীয় ক’ড আৰু ভৌতিক বাধাসমূহ সঘনাই উপেক্ষা কৰে। আপুনি এই সাধাৰণ কম্প্লাইয়েন্স ব্লাইণ্ড স্পটবোৰ এৰাই চলিব লাগিব।
এন ই চি লোড গণনা
ইলেক্ট্ৰিচিয়ানসকলে ৰাষ্ট্ৰীয় বৈদ্যুতিক সংহিতা (NEC) মানি চলিব লাগিব। NEC ৰ অধীনত, EV চাৰ্জাৰসমূহে 'অবিৰত লোড।' হিচাপে যোগ্যতা অৰ্জন কৰে। এই শ্ৰেণীবিভাজনে এটা কঠোৰ শাস্তি বহন কৰে। এটা ডুৱেল-আউটলেট চাৰ্জাৰৰ বাবে আপষ্ট্ৰিম চাৰ্কিট ব্ৰেকাৰৰ আকাৰ ইউনিটৰ সৰ্বোচ্চ সংযুক্ত নেমপ্লেট ৰেটিঙৰ ১২৫% হ'ব লাগে। আভ্যন্তৰীণভাৱে ই কিমান বুদ্ধিমানৰূপে ক্ষমতা ভাগ-বতৰা কৰে সেয়া ডাঙৰ কথা নহয়। প্ৰায় ১৫০ এম্পিয়াৰ ড্ৰ’ কৰিব পৰা ১২০ কিলোৱাট ইউনিটত কমেও ১৮৭.৫ এম্পিয়াৰৰ আকাৰৰ ব্ৰেকাৰৰ প্ৰয়োজন হয়। প্ৰাৰম্ভিক স্থান পৰিকল্পনাৰ সময়ত এই নিয়মক আওকাণ নকৰিব।
কেবল ব্যৱস্থাপনা
এটা পেডেষ্টেলৰ পৰা দুটা গধুৰ ডিচি কেবল পৰিচালনা কৰিলে শাৰীৰিক প্ৰত্যাহ্বানৰ সৃষ্টি হয়। কেবলবোৰ সঘনাই মাটিত পৰি যায়। ইয়াৰ ফলত কাষৰীয়া পাৰ্কিং বে’ৰ মাজত গুৰুতৰ ভ্ৰমণৰ বিপদৰ সৃষ্টি হয়। গধুৰ সংযোগকাৰীৰ মূৰবোৰ কংক্ৰিটৰ ওপৰত পৰিলে সহজে ভাঙি যায়। আপুনি শক্তিশালী কেবুল প্ৰত্যাহাৰ ব্যৱস্থাপ্ৰণালীৰ প্ৰয়োজন হব লাগিব । নিৰ্ভৰযোগ্য ৰিট্ৰেক্টৰসমূহে কেবুলসমূহক ওপৰলৈ আৰু বাটৰ বাহিৰলৈ টানে, আপোনাৰ চাইটটো সুৰক্ষিত আৰু ADA-সঙ্গতিপূৰ্ণ কৰি ৰাখে।
চফ্টৱেৰ নিৰ্ভৰশীলতাসমূহ
ডাইনামিক শ্বেয়াৰিং সম্পূৰ্ণৰূপে চফ্টৱেৰ-নিৰ্ভৰশীল হৈয়েই আছে। আভ্যন্তৰীণ মেট্ৰিক্সত নিৰন্তৰ নিৰ্দেশনাৰ প্ৰয়োজন। নে'টৱৰ্ক বিচ্ছিন্নতা বা অভ্যন্তৰীণ ফাৰ্মৱেৰ বাগসমূহে এই যুক্তি বিঘ্নিত কৰিব পাৰে। যেতিয়া চফ্টৱেৰ বিফল হয়, বহুতো ইউনিটে স্বয়ংক্ৰিয়ভাৱে এটা ষ্টেটিক ৫০/৫০ বিভাজনলৈ ফ'লবেক কৰে যাতে সুৰক্ষিত থাকে। আনকি কিছুমানে মুঠ উৎপাদনক যথেষ্ট সীমিত কৰিব পাৰে। সদায় প্ৰস্তুতকাৰকৰ সেৱা স্তৰৰ চুক্তি (SLA)ৰ মূল্যায়ন কৰক। উচ্চ আপটাইম নিশ্চয়তা আৰু দ্ৰুত দূৰৱৰ্তী সমস্যা সমাধান ক্ষমতাৰ দাবী কৰক।
উপসংহাৰ
ডুৱেল-আউটলেট ডিচি চাৰ্জিং সঁজুলিয়ে ফলপ্ৰসূভাৱে আৱদ্ধ বৈদ্যুতিক ক্ষমতাক অতি ব্যৱহৃত সম্পত্তিলৈ ৰূপান্তৰিত কৰে। শক্তিক য'ত বেছি প্ৰয়োজন হয় তাতেই স্মাৰ্টভাৱে ৰাউটিং কৰি, আপুনি আপোনাৰ আন্তঃগাঁথনিৰ ডলাৰসমূহ আৰু অধিক টানিব পাৰে। এই পদ্ধতিয়ে ব্যয়বহুল, সময়সাপেক্ষ সঁজুলি উন্নয়নসমূহ প্ৰতিৰোধ কৰে।
আপোনাৰ সিদ্ধান্তৰ যুক্তি পোনপটীয়া হৈ থাকিব লাগে। কেৱল অতি ভৱিষ্যদ্বাণীযোগ্য, একেধৰণৰ ৰাতিৰ বহৰৰ বাবে স্থায়ী বিভাজন বাছক। উচ্চ টাৰ্ণঅভাৰ ৰাজহুৱা চাৰ্জিং বা মিশ্ৰিত বাহনৰ বহৰৰ বাবে, মূলধনী ব্যয়ক ন্যায্যতা প্ৰদান কৰিবলৈ গতিশীল শক্তি ভাগ-বতৰা কৰাটো সম্পূৰ্ণৰূপে বাধ্যতামূলক।
আপোনাৰ পৰৱৰ্তী পদক্ষেপত ব্যৱস্থা গ্ৰহণৰ প্ৰয়োজন। ছাইট শক্তিৰ এক বিস্তৃত অডিট কৰা। আপোনাৰ সঠিক শীৰ্ষ উপলব্ধ কিলোৱাট ক্ষমতা নিৰ্ধাৰণ কৰক। আপুনি এবাৰ আপোনাৰ হাৰ্ড বৈদ্যুতিক সীমাসমূহ জানিলে, আপুনি নিশ্চিতভাৱে হাৰ্ডৱেৰ বিক্ৰেতাসকলক চৰ্টলিষ্ট কৰিব পাৰিব আৰু এটা স্থিতিস্থাপক পৰিকল্পনা ডিজাইন কৰিব পাৰিব।
FAQ
প্ৰশ্ন : ডুৱেল আউটলেট ডিচি চাৰ্জাৰে একেলগে দুখন গাড়ীলৈ সৰ্বোচ্চ বিজ্ঞাপন কৰা গতি প্ৰদান কৰিব পাৰেনে?
উত্তৰ: নহয়, সৰ্বোচ্চ বিজ্ঞাপন কৰা গতিবেগে (যেনে, ১৮০কিলোৱাট) মূল শক্তি কেবিনেটৰ মুঠ ক্ষমতাক প্ৰতিনিধিত্ব কৰে। যদি দুখন গাড়ীয়ে একেলগে চাৰ্জ কৰে, তেন্তে সেই ১৮০ কিলোৱাট শক্তি ব্যৱস্থাটোৰ আভ্যন্তৰীণ শক্তি-ভাগ-বতৰাৰ নিয়মৰ ভিত্তিত ইহঁতৰ মাজত বিভক্ত কৰা হয়।
প্ৰশ্ন : এটা ইভি চাৰ্জিং শেষ কৰিলে কি হয়?
উত্তৰ: এটা ডাইনামিক পাৱাৰ-শ্বেয়াৰিং ছেটআপত, কথাবোৰ নিমিষতে সলনি হয়। প্ৰথম ইভিটোৱে এবাৰ চাৰ্জিং শেষ কৰিলেই ইয়াৰ বিএমএছে শক্তিৰ অনুৰোধ কৰা বন্ধ কৰি দিয়ে। তাৰ পিছত চাৰ্জাৰে তৎক্ষণাত উপলব্ধ ক্ষমতাৰ ১০০% দ্বিতীয় সংযুক্ত ইভিলৈ ৰাউট কৰে।
প্ৰশ্ন : একক আউটলেট চাৰ্জাৰৰ তুলনাত ডুৱেল আউটলেট চাৰ্জাৰৰ বাবে মোক ডাঙৰ বৈদ্যুতিক সেৱাৰ প্ৰয়োজন আছেনে?
উঃ হ’বই লাগিব বুলি ক’ব নোৱাৰি। ১২০ কিলোৱাট ডুৱেল আউটলেট চাৰ্জাৰৰ বাবে ১২০ কিলোৱাট একক আউটলেট চাৰ্জাৰৰ দৰেই বৈদ্যুতিক সেৱা আৰু ব্ৰেকাৰৰ আকাৰৰ প্ৰয়োজন হয়। মূল পাৰ্থক্যটো হ’ল দ্বৈত ইউনিটে সেই বৰ্তমানৰ ক্ষমতাক দুটা সুকীয়া পাৰ্কিং স্থানত চতুৰতাৰে বিভক্ত কৰে।
প্ৰশ্ন : পাৱাৰ শ্বেয়াৰিঙে ইভি বেটাৰীৰ ক্ষতি কৰেনে?
উত্তৰ: নহয়, চাৰ্জাৰে বাহনখনৰ নিজৰ বেটাৰী মেনেজমেণ্ট চিষ্টেমে নিৰ্দেশ দিয়া নিৰ্দিষ্ট শক্তিৰ অনুৰোধ কঠোৰভাৱে অনুসৰণ কৰে। শক্তি অংশীদাৰিত্বই কেৱল সৰ্বাধিক উপলব্ধ যোগান সীমিত কৰে। ই কেতিয়াও বাহনখনে নিৰাপদে গ্ৰহণ কৰিব পৰাতকৈ অধিক শক্তি জোৰ নকৰে।